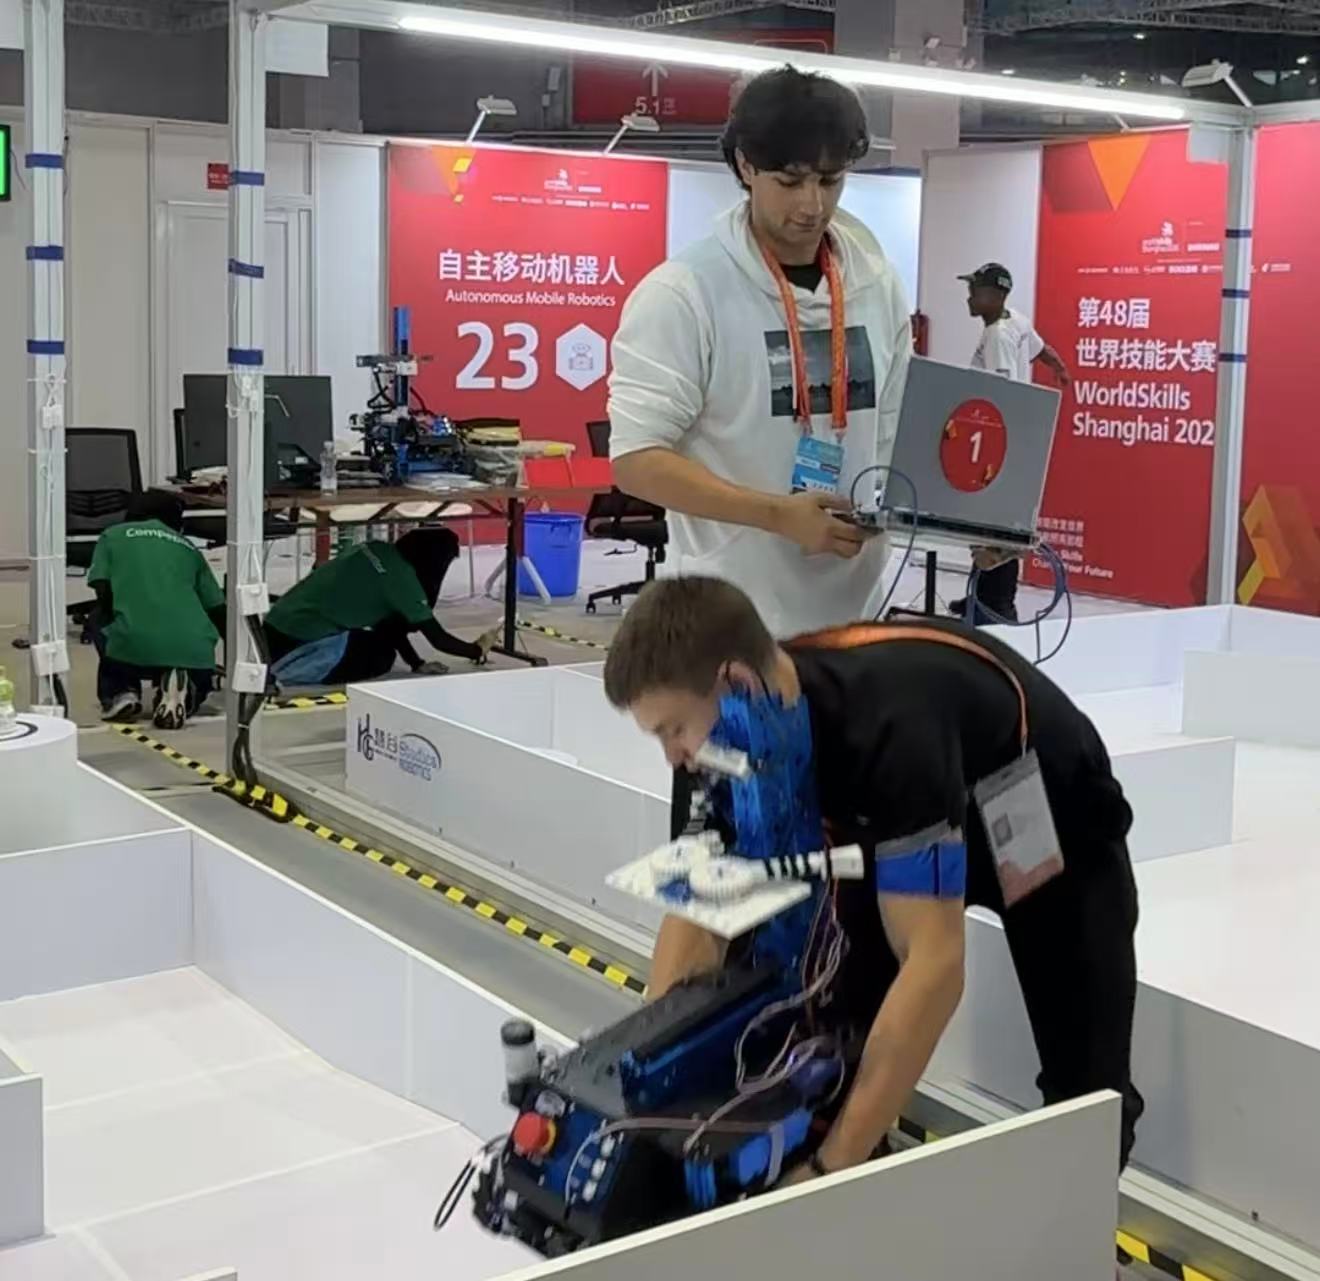
第48届世界技能大赛自主移动机器人赛场,裁判抽签的那一刻,18支来自不同国家和地区的队伍才知道自己接下来四天要用哪一款底盘。四种控制方式各异的轮式底盘、从零开始组装的整机、开赛第一天才揭晓的抓取物件……这场比拼被不少人形容成“开盲盒”。热闹背后,在内行人看来,这道盲盒考题的用意显然不是考验选手的单一技术,而是整套机器人系统工程的综合实力。
在5.1H馆的自主移动机器人赛场里,记者观察到,两名选手分工协作,一人调试硬件,一人编写程序,要让机器人识别碗、纸巾、牛奶瓶、可乐瓶等形态材质各异的物品。外行人看的是机器人能不能稳稳抓起东西,内行人看的却是抓取之前的全部链条:自主完成视觉识别、路径规划、夹爪力度调整,最后精准抓取。
这几日,飒智智能市场总监兼技术转移工程师钟润洲,带着公司自研的四臂机器人在世赛展馆内参展,期间他特意抽空去赛场观摩学习。他的观赛感受是,随机抽取底盘是本届最有挑战性的设置。
“不同底盘的全向移动能力、转向约束、轮地滑移特性都存在差异,直接影响局部路径规划和里程计精度,”钟润洲解释说,留给选手的适配时间又极短,核心就是快速完成模型标定、坐标系对齐与控制参数整定。用专业的话说,“盲盒”赛制放大了系统协同的重要性,参赛选手必须快速适配陌生硬件,这背后考验的是模块化接口、标准化测试和软硬件并行调试的能力。
视觉识别则是另一个隐形考场。钟润洲介绍,行业主流依靠RGB-D点云分割、6D姿态估计完成抓取位姿计算,搭配力控柔顺末端保障抓取安全。赛事场景下选手多采用规则库加在线标定,最大风险来自物体反光、遮挡和未知异形物体,“这和工厂、仓储里机器人面对复杂环境的挑战高度相似。”他说,这一赛项虽有“自主”二字,但也不等于无人遥控行走,“核心是感知环境、读懂任务、自主规划路径并实时闭环纠偏,实现多传感器融合、动态避障与移动操作一体化决策。”
总结而言,“盲盒”赛制的真正看点,是选手在未知中快速适配的综合能力,以及机器人手眼协同在复杂场景下的稳定输出。钟润洲表示,公司把四臂机器人带到世赛现场的用意,也不只是一次技术展示,而是把产业现场验证过的“手、眼、脚、脑”协同能力,带到技能人才培养和技术交流的平台上。
据了解,中国队在这个项目上已实现三连冠,本届家门口作战目标直指第四金。在业内人士看来,世赛这套“盲盒”赛制,恰好复刻了产业现场充满不确定性的真实工况。选手们面对未知硬件、未知任务快速调试机器人的样子,正是智能制造一线工程师日常工作的缩影。这场大赛比拼的归根到底,是面向真实复杂场景解决问题的能力,也是技能人才最珍贵的核心竞争力。
头图为自主移动机器人比赛现场,劳动报记者陈宁摄